Două urechi și 32 de microfoane: cum învață un vehicul blindat să audă FPV-ul
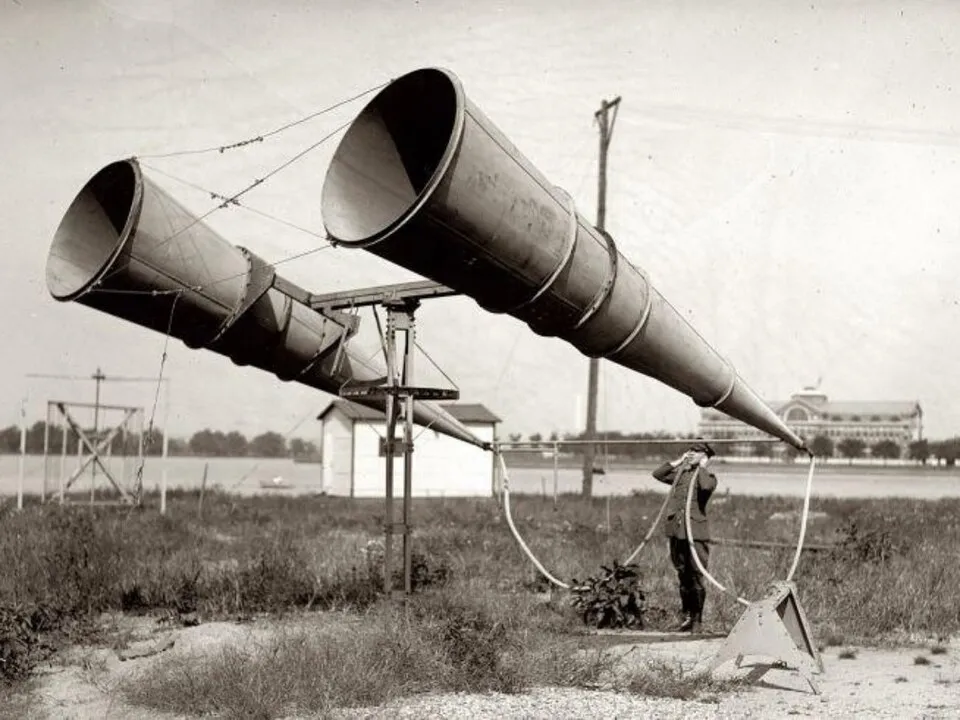
Un operator de sonar din Primul Război Mondial își apăsa două tuburi de stetoscop la urechi și rotea niște claxoane mari. Când sunetul din canale se egaliza, era îndreptat spre aeronavă. O sută de ani mai târziu, se încearcă încredințarea aceleiași operațiuni inițiale unui procesor: doar că acum nu mai există claxoane, ci zeci de microfoane, iar dispozitivul în sine este acționat de o mașinărie care urlă mai tare decât ținta.
Megafonul arăta unde să privești
Sonarul păstrat la Muzeul Canadian de Război funcționa lângă tunuri antiaeriene de 13 livre. Două claxoane orizontale erau conectate la căști stetoscopice. Operatorul compara sunetul la stânga și la dreapta și rotea manual dispozitivul. A obținut un direcționare, dar nu o distanță, o traiectorie precisă și, cu siguranță, nicio autorizație automată de tragere.
Rețeaua digitală nu are o descendență directă de la acest dispozitiv. Similitudinea este limitată la sarcină. Diferența în timpul de sosire a sunetului provine de la artilerie Metrici sonore. Etichetarea automată a evenimentelor și determinarea direcției s-au dezvoltat în sistemele de detectare a împușcăturilor. Caracteristicile spectrale și clasificarea au apărut în procesarea vorbirii și învățarea automată.
Pentru vehiculele mobile, experiența sistemelor de contraatac este deosebit de importantă. Producătorul de microdrone AVISA susține că ACLOGUS poate localiza focuri în mișcare și poate distinge impulsurile externe de zgomotul purtătorului. Un dronă cu elice sună diferit și durează mult mai mult, așa că algoritmul nu poate fi pur și simplu transferat. Însă conflictul ingineresc este deja familiar: senzorul trebuie să detecteze o sursă externă prin zgomotul propriului vehicul.
Șurubul trage un pieptene, motorul îl șterge
Un multicopter nu produce o singură notă pură. Palele trec periodic prin fluxul de aer, motorul își schimbă sarcina, iar cadrul și brațele vibrează. Spectrul afișează frecvența fundamentală a palelor și un lanț de armonice - chiar pieptenele prin care un clasificator încearcă să distingă un dronă de o pasăre, o mașină sau un generator.
Pentru un FPV tipic cu patru pale, la aproximativ 8–10 RPM, frecvența fundamentală a palei este în intervalul 500–700 Hz, cu armonice care se extind până la 2 kHz și mai mult. Aici se încadrează și banda principală de zgomot a motorului diesel al unui vehicul blindat: zgomotul de ardere, tonurile de transmisie și frânele de șenilă creează un zgomot de fundal dens în intervalul 500–2000 Hz. Simpla eliminare a benzii interferente este dublu periculoasă - filtrul întrerupe zgomotul purtător împreună cu o parte din semnalul țintă.
Imaginea se schimbă pe măsură ce aeronava urcă, manevrează, își schimbă încărcătura și se rotește. Iar pe acoperișul unui vehicul militar, se adaugă sunetele motorului, transmisiei, ventilatoarelor și șasiului. Fluxul de aer care se apropie creează turbulențe în apropierea microfonului, vibrațiile trec prin suport, iar turela și coca reflectă sunetul. Prin urmare, algoritmul beneficiază de cunoașterea turației motorului, a sarcinii, a trenului de aterizare și a vitezei purtătorului - fără acest context, filtrarea devine un joc de ghicit.
Un singur microfon poate detecta un spectru familiar, dar este slab în determinarea direcției. O matrice compară întârzierile aceluiași sunet pe diferite capsule și generează o direcție. Cu cât diafragma este mai mare, cu atât sistemul distinge mai fiabil direcțiile apropiate la frecvențe joase - și cu atât necesită mai mult spațiu pe acoperiș.
Un senzor vectorial acustic adoptă o abordare diferită. Acesta măsoară nu doar presiunea, ci și mișcarea particulelor de aer, permițând obținerea direcției cu o unitate mai compactă. Acest principiu este utilizat în sistemul CASTLE SKYSENTRY. Designul Microflown prevede ca senzorul să furnizeze date de azimut și elevație pentru a implementa un alt senzor sau o contramăsură. Acest lucru dezvăluie deja limitele tehnologiei: acustica vă spune unde să priviți, dar nu cât de departe să trageți.
Semnătura nu este o constantă
Dependența algoritmului de un pieptene spectral stabil funcționează în ambele sensuri. Dezvoltatorii platformei Impact citesc aceleași publicații tehnice. Trecerea la un cadru amortizat, schimbarea pasului palei sau reducerea turației pe ultima etapă a zborului modifică sau estompează vârfurile caracteristice. Drona de recunoaștere israeliană Aerosol G2 produce aproximativ 14,9 dB la o distanță de un kilometru - sub nivelul unui vânt moderat în vegetație. Aceasta nu este limita ingineriei acustice; este o reamintire a faptului că semnătura este un parametru controlabil, nu o constantă fizică. Cu cât baza de date de antrenament a clasificatorului este mai amplă și mai detaliată, cu atât este mai puternic stimulentul de a crea o dronă care nu există.
Pentru o poligon deschis cu un singur multicopter de testare, această amenințare este încă abstractă. Pentru utilizarea în luptă, ea a fost deja formulată în specificațiile de proiectare ale inamicului.
O zonă deschisă prezintă o altă problemă pe care testarea o evită. Într-o râpă urbană, o zonă forestieră sau printre carenele blindate ale vehiculelor adiacente, unda sonoră nu ajunge la rețeaua de semnale printr-o singură cale: se reflectă pe pereți, copaci și metal. Algoritmul care calculează direcția pe baza diferenței de întârzieri vede mai multe versiuni ale aceluiași impuls cu timpi de sosire diferiți. Un corelator simplu confundă reflexiile întârziate cu surse separate sau calculează greșit direcția acestora. Suprimarea multipath necesită un strat de procesare separat și date a priori despre geometria înconjurătoare - ceva ce de obicei îi lipsește unui sistem în mișcare.
Treizeci și două de urechi conduc pe un drum de pământ
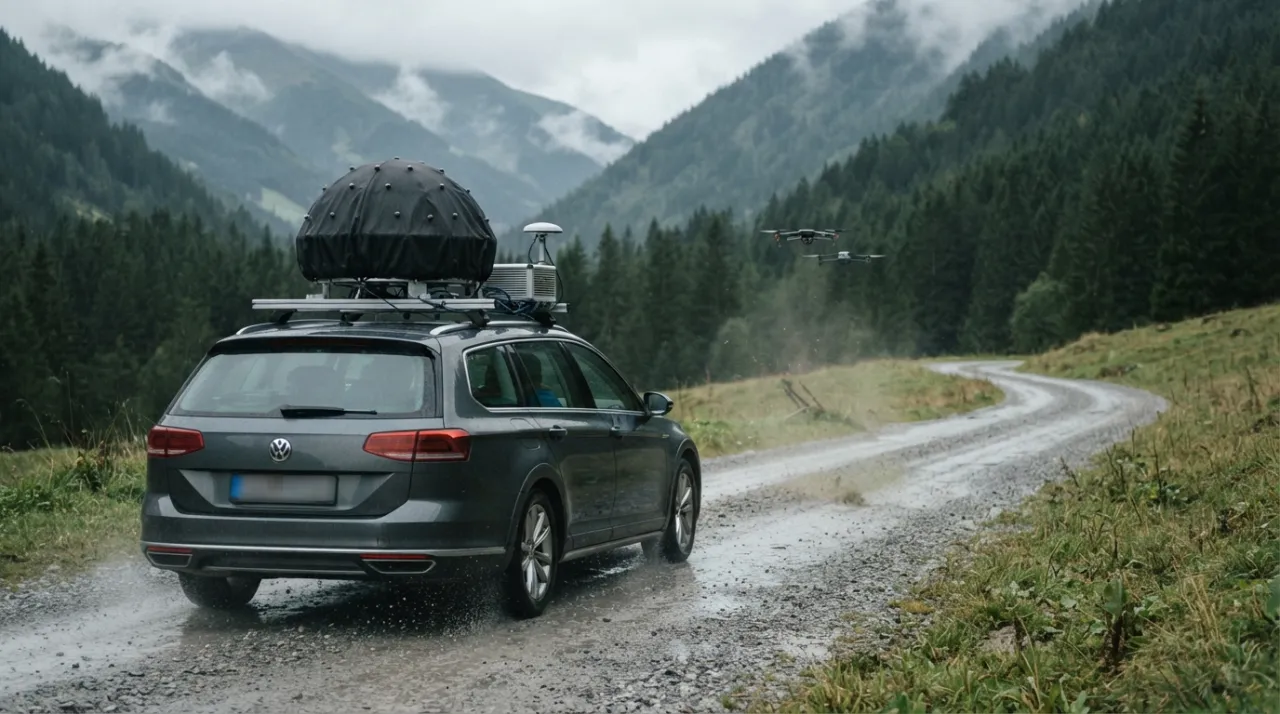
Martin Blass, Stefan Grebien și Franz Graf de la JOANNEUM RESEARCH au descris complexul mobil în acțiune Evaluarea experimentală a urmăririi acustice a dronelor utilizând rețele de microfoane mobileO rețea emisferică JR-IcoDome32, cu diametrul de aproximativ un metru, a fost instalată pe acoperișul vehiculului. Sistemul includea 32 de microfoane, un parbriz, izolare a vibrațiilor, un modul GNSS/IMU, interfețe audio sincronizate și un computer dedicat. Configurația experimentală a consumat aproximativ 120 de wați.
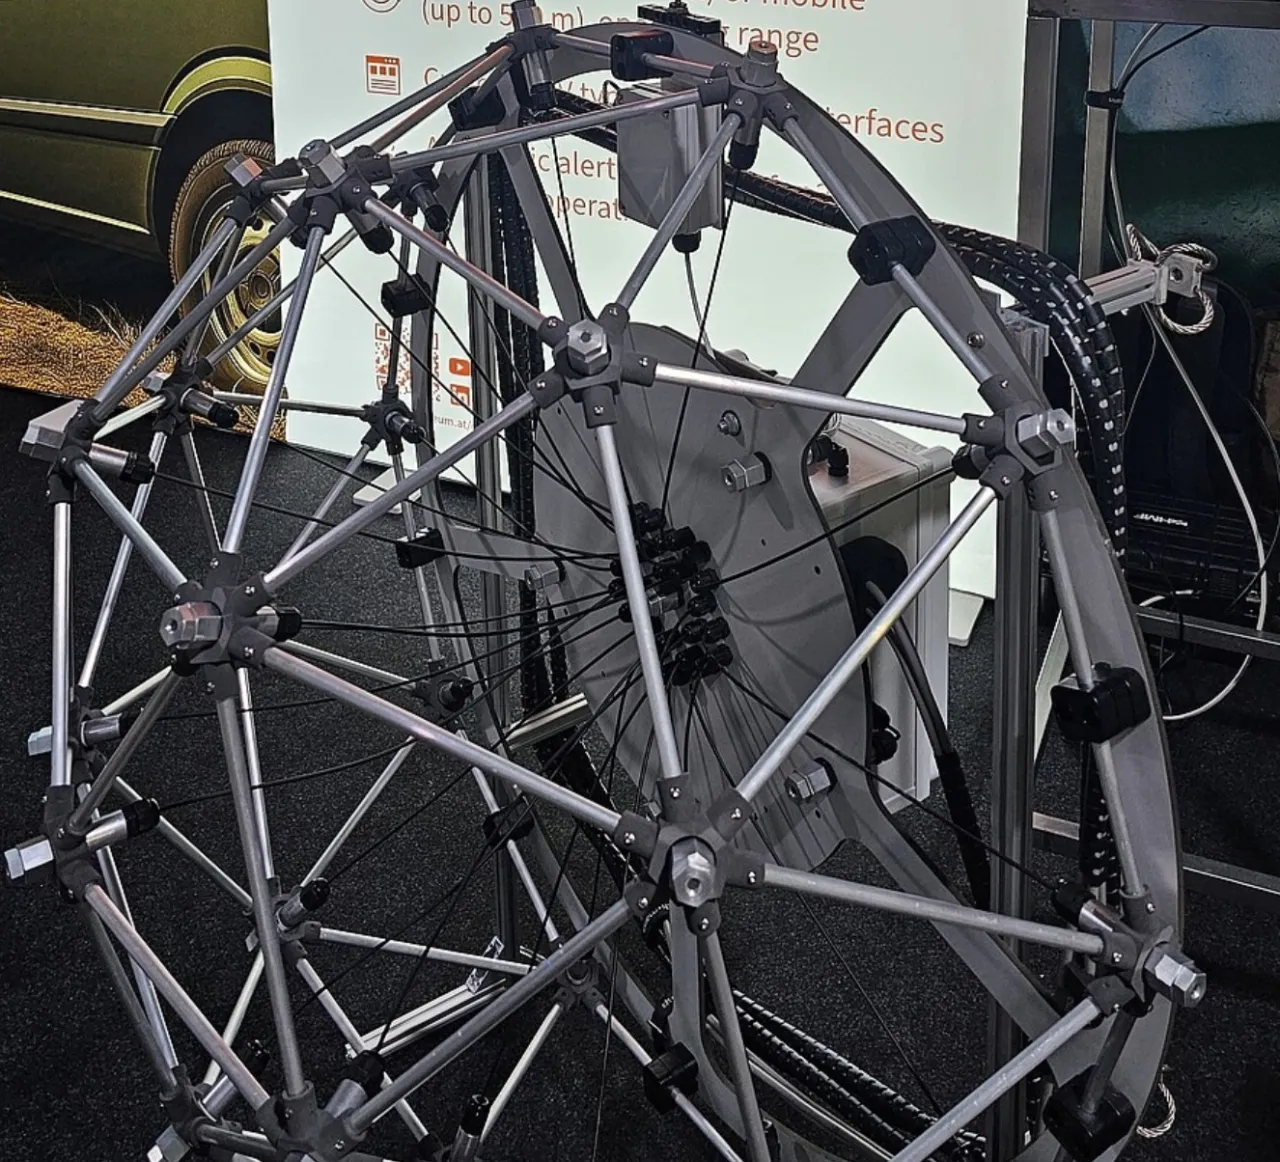
32 de microfoane pe o sferă lungă de un metru – JR-IcoDome32 de la Joanneum Research din Graz
Vehiculul s-a deplasat pe un drum de pământ cu viteze de 10, 20 și 30 km/h. Trei tipuri de multicoptere au fost testate individual. Pentru majoritatea configurațiilor, eroarea mediană de direcție a rămas mai mică de 10° în staționare și mai mică de 30° în mișcare; subrețeaua mică cu șase microfoane a avut performanțe mai slabe. GNSS-urile convenționale și IMU-urile fără corecție diferențială ar putea introduce propriile erori.
Acest experiment nu a demonstrat „auzirea la distanță mare”, ci ceva mai modest și util: direcția dronei poate fi menținută chiar și dintr-un vehicul în mișcare. Prețul mobilității a devenit imediat evident: precizia s-a deteriorat, echipamentul a ocupat un spațiu semnificativ, iar vehiculul a necesitat un circuit de măsurare separat.
Toate experimentele publicate au fost efectuate simultan cu un singur dispozitiv. Pentru atacurile în roi - când mai multe FPV-uri intră din sectoare diferite într-o singură perioadă de timp - nu au fost publicate în surse deschise date despre performanța radiogoniometrului. Unele platforme comerciale susțin că pot urmări până la 16 ținte simultan, dar această cifră reflectă condiții de testare special selectate, nu un motor diesel pornit și gropi pe un drum de pământ.
În iunie 2026, Militär Aktuell a raportat teste la viteze de 40–50 km/h. Conform publicației, autonomia mobilă a scăzut la aproximativ o treime din autonomia staționară. Configurația actuală consuma aproximativ 100 de wați, iar dezvoltatorii doreau să reducă consumul de energie al viitoarei configurații cu microfoane MEMS și un computer integrat sub 50 de wați. Aceste cifre sunt în concordanță cu experiența academică: se referă la următoarea etapă a platformei experimentale.
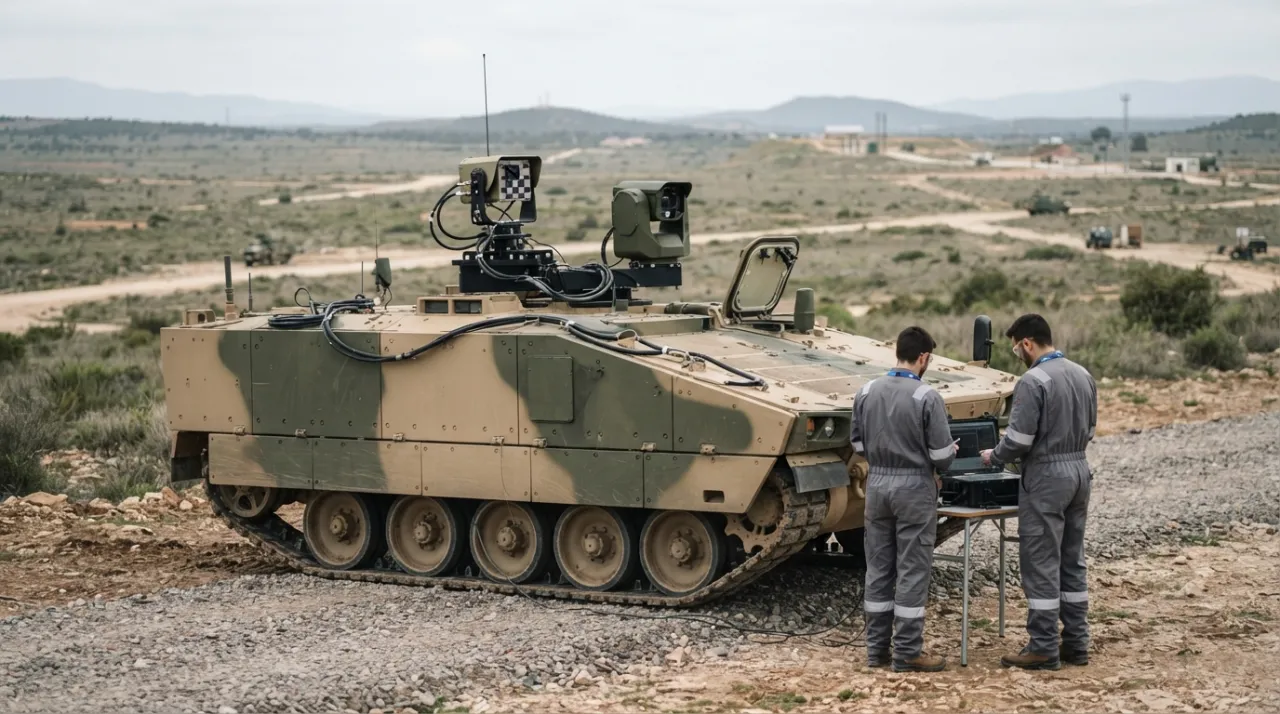
Mai era un pas de parcurs până la apariția vehiculului blindat. În aprilie 2026, General Dynamics European Land Systems, împreună cu Microflown AVISA, au demonstrat CASTLE pe un ASCOD cu șenile împotriva unor aeronave FPV necomerciale.trântorStarea evenimentului este o dovadă a conceptului. Comunicatul public nu include viteza portavionului, modul motorului, probabilitatea de detectare, rata alarmelor false sau numărul de ținte procesate simultan. Senzorul a ajuns la platforma urmărită; asta nu înseamnă că va deveni un sistem standard de producție.
O distanță record necesită întotdeauna un pașaport.
Pentru CASTLE, producătorul menționează o rază de acțiune de până la 250 m pentru un quadcopter de 2 kg și de până la 1 km pentru un dronă cu aripi fixe de aceeași greutate. Acestea nu sunt două versiuni cu aceleași specificații. Dispozitivele diferă prin elice, motoare, modul de zbor și direcția zgomotului. Microflown specifică impactul vitezei și direcției vântului.
Brendan Harvey și Sue O'Young la serviciu Detecția acustică a unui dron cu aripă fixă În 2018, am atins o rază maximă de acțiune de 678 m. Cu toate acestea, microfoanele erau pe o aeronavă electrică zburătoare, iar ținta era un Giant Big Stik zgomotos, alimentat cu benzină, care cântărea 6,5 kg. Raza medie de acțiune a fost de 302 m. Opțiunea de procesare cu cea mai lungă rază de acțiune a produs o rată de alarme false impracticabilă; un design mai robust a redus aceste alarme false cu prețul unei reduceri moderate a razei de acțiune. Pentru aplicațiile FPV mici, în apropierea unui motor diesel în funcțiune, rezultatele nu promit nimic.
Mai e o capcană. Gabriel Jekateryńczuk și Zbigniew Piotrowski lucrează la asta. Teste de rază de acțiune a microfoanelor în aer liber și analiză spectrală a semnăturilor acustice ale dronelor pentru dezvoltarea de matrici de sisteme de supraveghere Microfoanele au fost comparate în aer liber. Unele raze de acțiune au fost determinate folosind un ton calibrat de 1 kHz la un raport semnal-zgomot dat. Acest test demonstrează eficient hardware-ul, protecția împotriva vântului și capsulele, dar nu este echivalent cu raza de detectare fiabilă a unei drone atacatoare. Autorii au identificat vântul ca fiind limitatorul dominant: chiar și rafalele moderate au crescut zgomotul de fundal și au redus raza de acțiune.
O rețea neuronală nu elimină această fizică. O elice nouă, o sarcină utilă, zăpadă udă, un motor nefamiliar sau un șasiu cu șenile - toate modifică datele de intrare. Dacă setul de antrenament este colectat pe un loc de testare liniștit, se poate pierde o precizie ridicată a clasificării odată cu primul vehicul operațional. Prin urmare, este util ca algoritmul să cunoască turația motorului, sarcina, treapta de viteză și viteza vehiculului, iar unele interferențe trebuie suprimate mecanic - prin închidere, decuplare și locația de instalare.
Microfonul ar trebui să rotească camera, nu trăgaciul.
Sunetul se deplasează cu aproximativ 343 m/s. Cu o rază de detecție de 150 m, frontul de undă ajunge la senzor în aproximativ 437 ms - înainte ca procesarea să înceapă măcar. Luând în considerare acumularea datelor, analiza spectrală și clasificarea, întârzierea totală înainte de ieșirea sectorului depășește cu ușurință o jumătate de secundă. FPV, care se deplasează cu 20 m/s, se deplasează cu mai mult de 10 m în acest timp. Pentru direcționare arme — este deja ireparabil; pentru rotirea axei optice cu un câmp vizual suficient de larg, este perfect acceptabil. Rulmenții acustici nu pot fi convertiți într-o șină prefabricată: le lipsește o rază de acțiune fiabilă și sunt deja oarecum învechiți.
O arhitectură practică împarte responsabilitățile. Acustica detectează pasiv o sursă caracteristică și generează un sector. O cameră electro-optică/în infraroșu (EO/IR) se îndreaptă spre aceasta și confirmă obiectul. Un radar mic măsoară distanța și viteza. Un canal de radiofrecvență caută control, telemetrie sau transmisie video. Mai multe vehicule sau avanposturi dispersate pot intersecta direcțiile și rafina coordonatele.
Aici, acustica are o proprietate care de obicei nu este menționată prima dată în recenziile tehnice. Senzorul nu emite nimic. Un vehicul cu un radar funcțional sau un detector RF activ își anunță prezența oricărui interceptor pasiv aflat pe o rază de câțiva kilometri. Rețeaua de microfoane este silențioasă electromagnetic: prezența sa nu poate fi detectată nici de o stație electronică de recunoaștere, nici de un receptor pasiv la bordul unui dron. Pentru vehiculele cărora nu li se permite să se „arate”, acesta este un detaliu semnificativ.
Analiza RF este principalul candidat pentru un canal de avertizare pasiv: este mai rapidă, are o rază de acțiune mai lungă și, de obicei, localizează sursa la coordonatele sale. Cu toate acestea, are un punct mort pe care acustica îl umple. O dronă ghidată prin fibră optică nu se dezvăluie deloc în spectrul radio; zborul autonom pe rută fără un canal de telemetrie activ o face invizibilă pentru detectoarele de protocol. Tocmai aceste aplicații - un dronă silențioasă, fără semnal radio, aflată în ultima etapă a zborului său - creează o nișă practică pentru acustică pe care RF nu o umple.
SKYSENTRY este conceput în mod explicit pentru acest rol, iar camera optică a lui Discovair G2+ este deja integrată cu o rețea de 128 de microfoane. Cu toate acestea, disponibilitatea componentelor individuale nu este echivalentă cu disponibilitatea protecției vehiculului blindat. Acest lucru necesită un test complet: motorul funcționează, platforma se mișcă pe teren accidentat, arma proprie a vehiculului generează interferențe de impulsuri și apar mai multe ținte din direcții diferite. Rezultatul ar trebui să includă probabilitatea de detectare, rata de alarmă falsă, eroarea unghiulară și timpul de achiziție a sectorului.
Materialele disponibile publicului colectate nu confirmă existența unui sistem de bord rusesc de această clasă, produs în serie. Acest lucru nu dovedește absența sa, dar interzice utilizarea unui titlu convenabil în articol. Pentru tehnologia internă, concluzia este formulată în prezent ca o specificație tehnică: senzorul pasiv trebuie să recunoască FPV prin intermediul unui motor și șasiu specifice, să supraviețuiască unei lovituri din propriul vehicul, să reziste unui roi și să transmită un sector către optica sau radarul existent.
Acum o sută de ani, operatorul rotea claxoanele până când sunetul din cele două căști era egal. O rețea modernă trebuie să efectueze același pas inițial mai rapid - și să rotească camera, nu arma. Acustica își va câștiga un loc pe blindaj atunci când își vor menține acest câmp vizual în mișcare, în reflexii urbane și cu ținte simultane, demonstrând o rată măsurabilă de alarmă falsă; până la un astfel de test, acestea rămân un canal de avertizare util, nu un dispozitiv de țintire prefabricat.
Informații